Drone LiDAR, SLAM portatile e GNSS RTK in un unico modello 3D. Esterno, interno e controllo topografico in un solo flusso: nuvola classificata, elaborati 2D e digital twin, consegnati nei formati che usate già.
Esterno, interno e controllo topografico in un solo flusso, a precisione centimetrica verificata.
Finché non sono allineati sono tre rilievi. Allineati sullo stesso sistema di riferimento, sono un modello solo.
Interno e esterno rilevati da fornitori diversi arrivano in due sistemi di riferimento diversi, e la cucitura la fa lo studio. Qui la rete di appoggio è una sola: le tre prese nascono già nello stesso sistema, e il collaudo è uno solo per tutto il modello.
Il sistema di riferimento si concorda prima dell’acquisizione, non dopo.
Sistema, unità di misura e quota di riferimento si fissano con lo studio in fase di sopralluogo: rimetterli a posto dopo significa rifare l’orientamento del blocco.Volo, percorso interno e rete topografica nella stessa trasferta, senza tre mobilitazioni.
Le tre prese si registrano fra loro: nessuna cucitura a carico dello studio.
Gli stessi checkpoint validano esterno e interno: un certificato, non tre relazioni.
Tre strumenti che fanno tre lavori diversi e restituiscono un dato solo. Nessuno dei tre è sostituibile con gli altri due: il drone non entra nei vani, lo SLAM non georeferenzia, il GNSS non descrive una superficie.
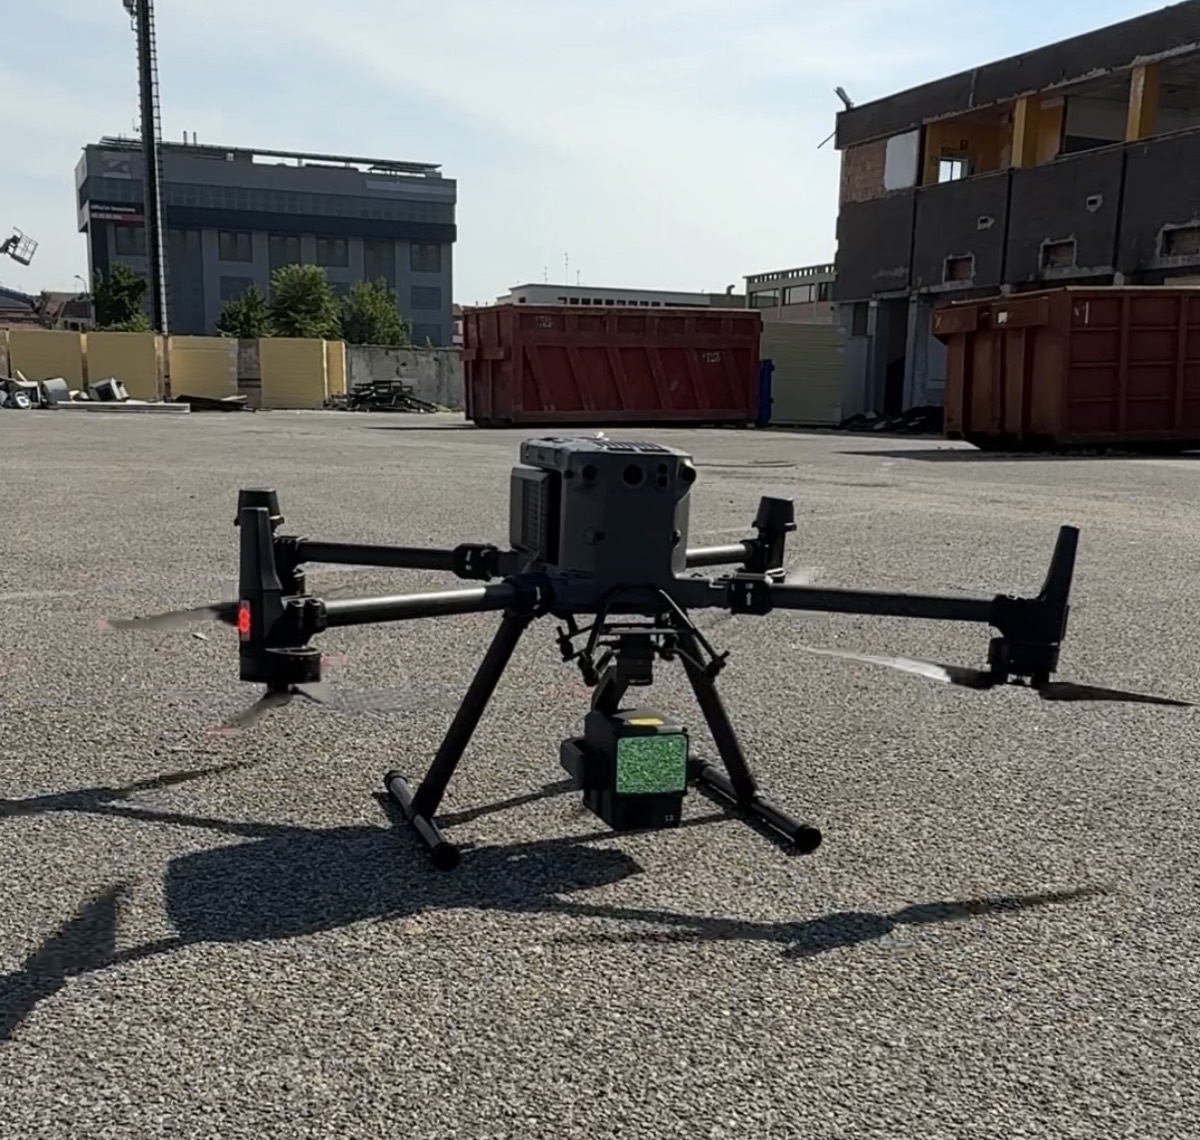
Esterno Sensore Zenmuse L2 su DJI Matrice 350: coperture, facciate e aree esterne, con penetrazione della vegetazione e presa RGB simultanea.
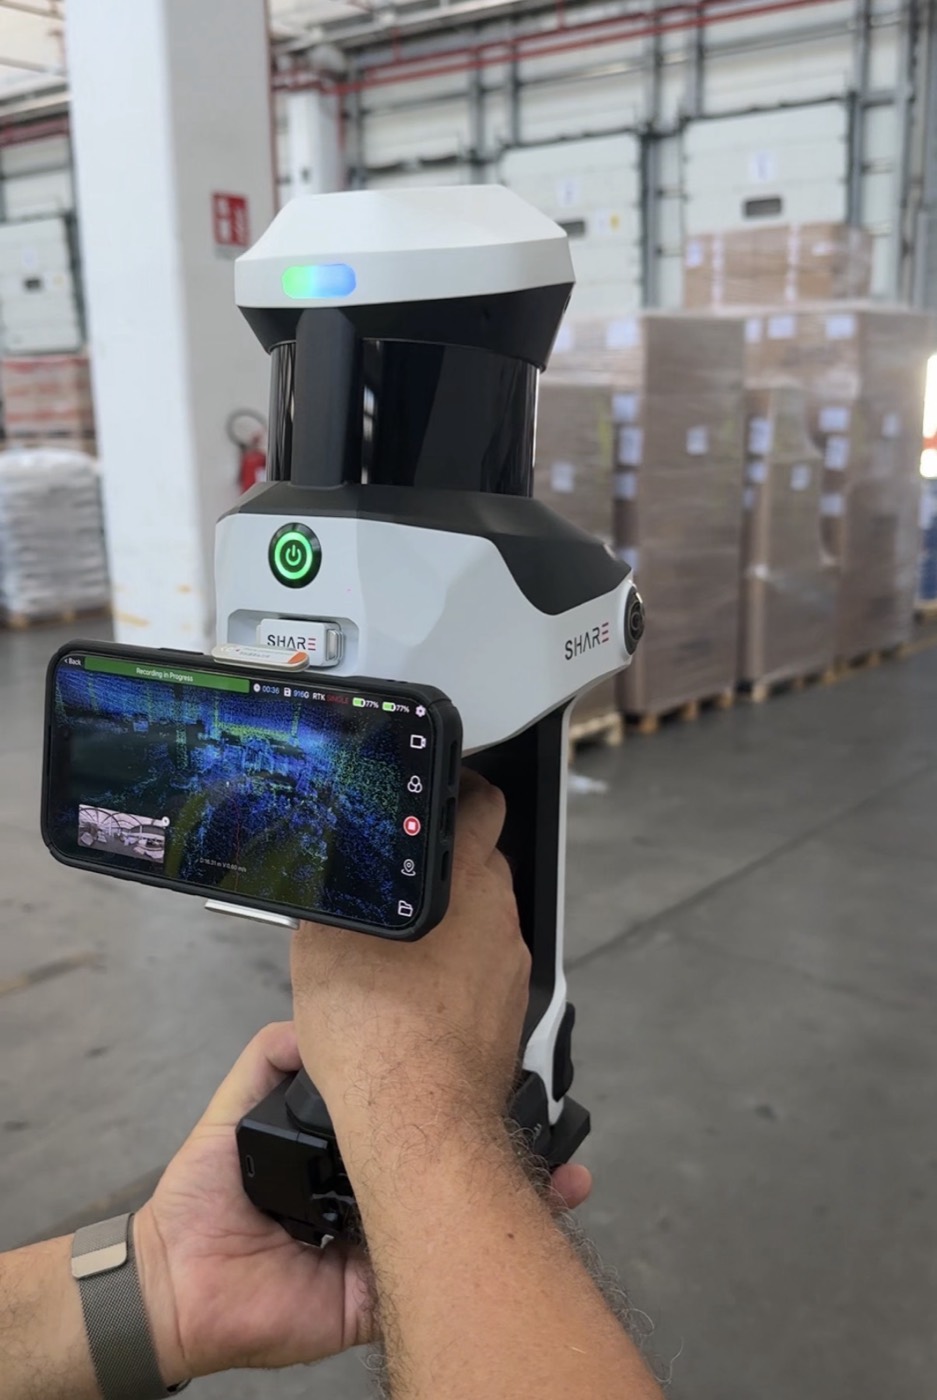
Interno Digital twin degli interni di capannoni ed edifici: vani, scale e locali tecnici acquisiti camminando, senza stazionamenti.
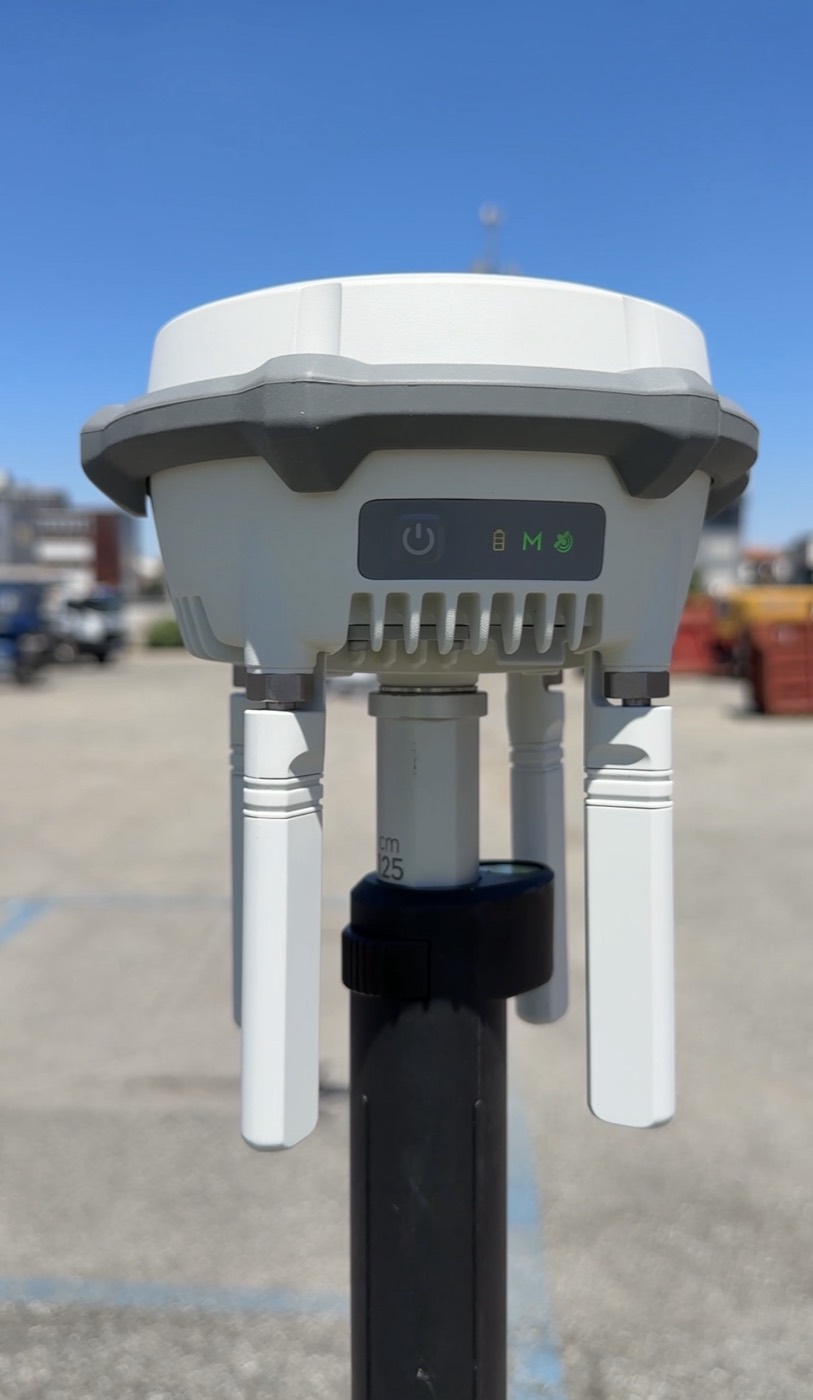
Controllo Lo scheletro del rilievo: rete di appoggio D-RTK 3 su punti noti, georeferenza assoluta e collaudo sui checkpoint indipendenti.
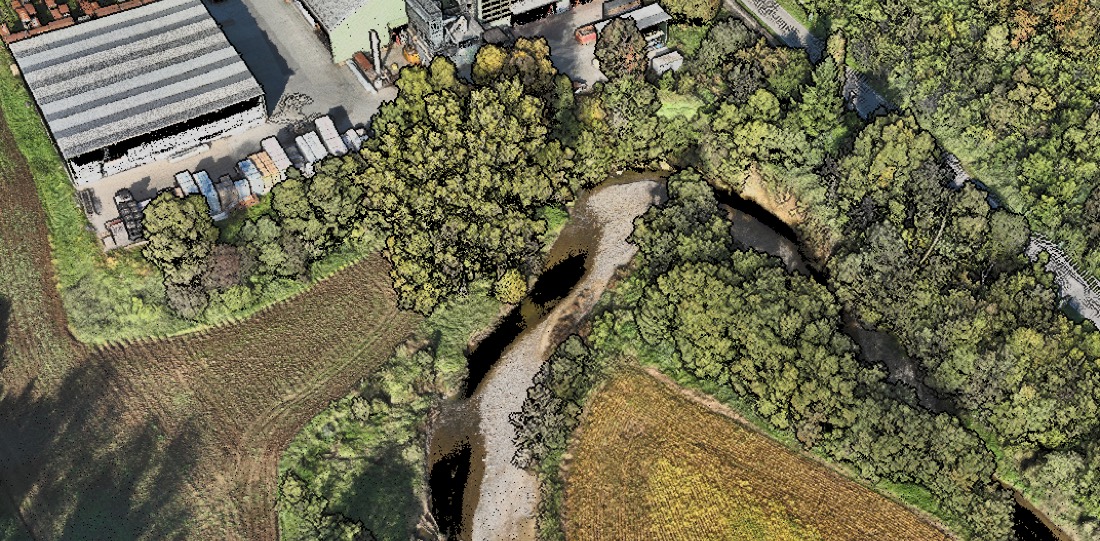
Un solo impulso restituisce più echi: il primo descrive la chioma, l’ultimo il terreno.
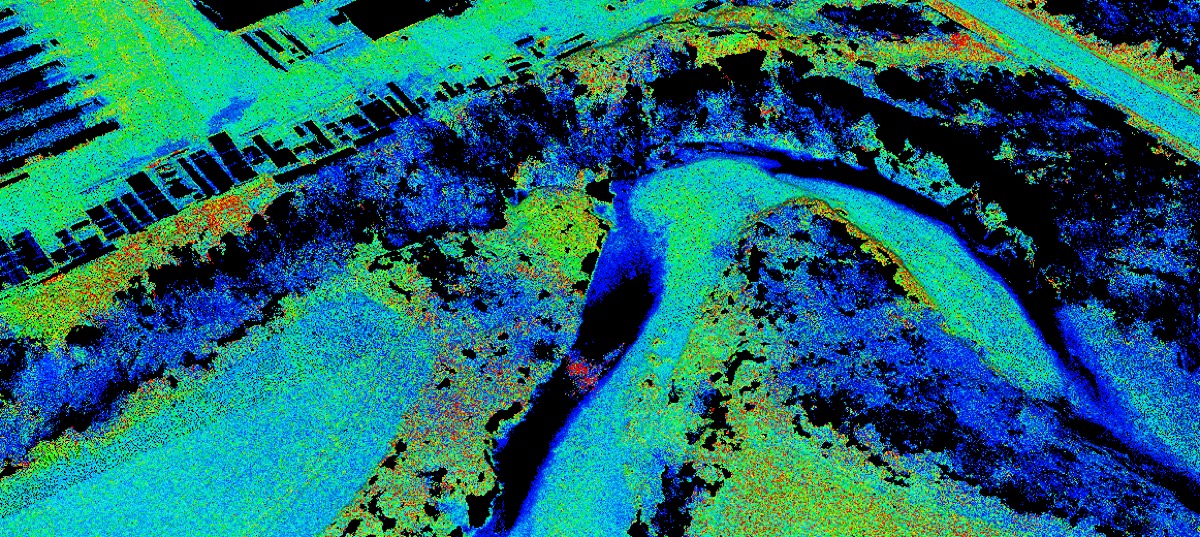
Terreno · DTM Superficie · DSM Dallo stesso passaggio ricaviamo la superficie e il terreno: la nuvola grezza descrive tutto quello che c’è sopra, la nuvola classificata toglie vegetazione ed elementi antropici e lascia il piano di campagna. È la differenza fra una superficie da guardare e un DTM su cui si progetta.
La classificazione ha sempre un controllo umano.
L’algoritmo fa la prima passata, poi un tecnico verifica le aree critiche — scarpate, argini, cumuli, serre — dove il filtro automatico sbaglia sistematicamente.Tutti gli echi, ortofoto compresa: chiome, manufatti e terreno nello stesso dato.
Vegetazione ed elementi antropici separati dal suolo, con verifica sulle aree critiche.
Resta il solo terreno: base per volumi, sezioni e movimenti terra reali.
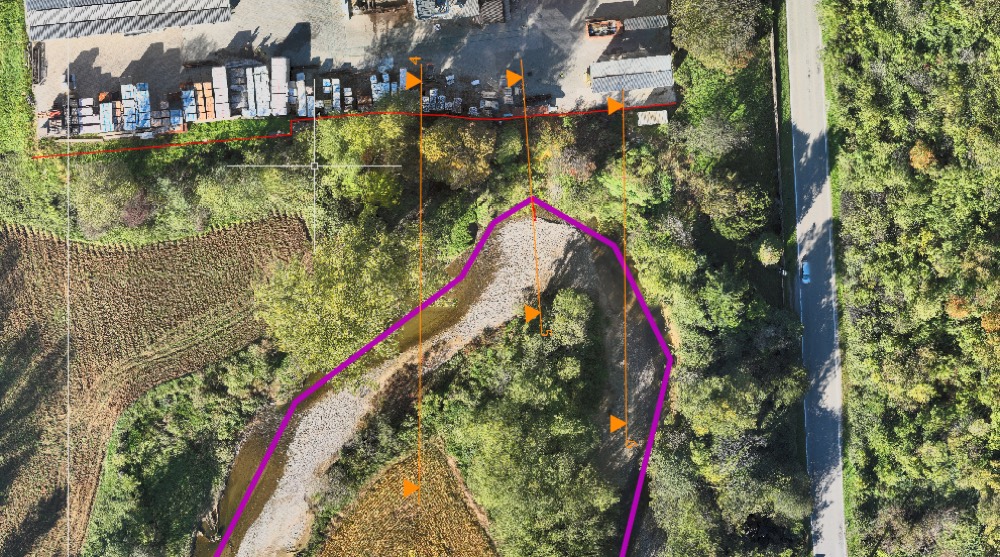
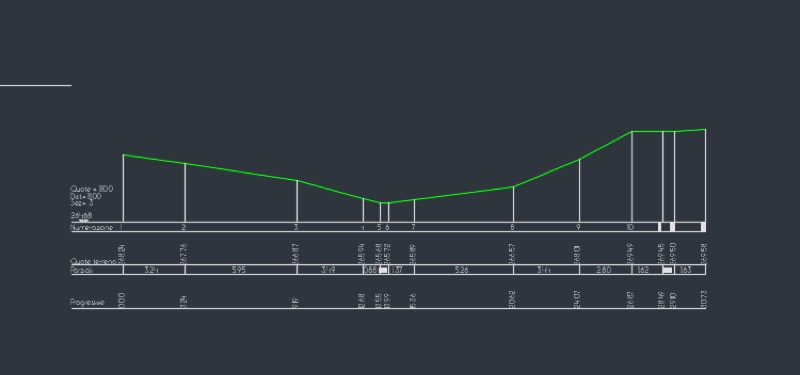
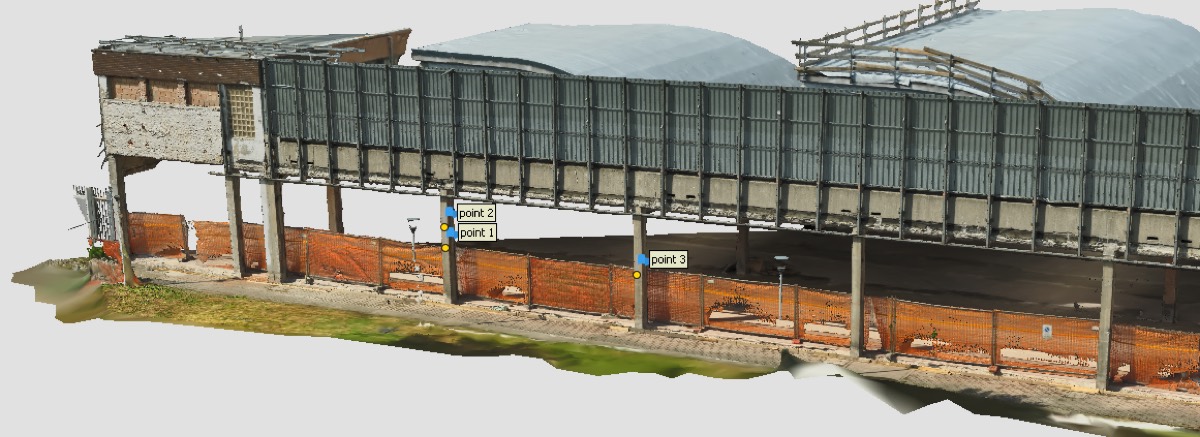
La restituzione è una scala e siete voi a scegliere dove fermarvi: nuvola classificata, elaborati bidimensionali quotati, oppure modello parametrico sul vostro template.
01 · Planimetria con linee di sezione
02 · Sezione
03 · Mesh 3D ad alta definizione Parte dei punti di controllo viene esclusa dall’orientamento del blocco e usata solo in collaudo.
Se i punti che orientano il blocco sono gli stessi che ne misurano l’errore, il numero che esce è una verifica di sé stessi. Noi ne teniamo fuori una parte: entrano solo in collaudo, e l’RMSE si calcola lì. È la ragione per cui la tolleranza si può scrivere in capitolato.
Una tolleranza dichiarata e mai verificata è una promessa.
La scheda tecnica del sensore dice che cosa lo strumento sa fare in laboratorio. Il certificato dice che cosa ha fatto sul vostro cantiere, punto per punto.Rete di appoggio GNSS RTK su punti noti, sistema di riferimento concordato con lo studio.
Una parte dei punti resta fuori dall’orientamento del blocco e serve solo a verificarlo.
Conteggio punti/m² su campione rappresentativo, dichiarato in offerta commessa per commessa.
Residui su ogni checkpoint e firma di ingegnere abilitato iscritto all’albo.
Flytech è un partner tecnologico fondato da professionisti iscritti agli albi. Trasformiamo il rilievo in un dato metrico verificato, con tolleranza dichiarata e certificato di collaudo firmato.
Procedure di collaudo metrico documentate, non una restituzione consegnata così com’è uscita dal software.
Operazioni secondo regolamento, coordinamento con l’ente e autorizzazioni a nostro carico.
I punti che misurano l’errore restano fuori dall’orientamento del blocco: il numero è verificabile, non autoreferenziale.
Due sedi, un solo interlocutore tecnico, processi standardizzati su tutto il territorio.
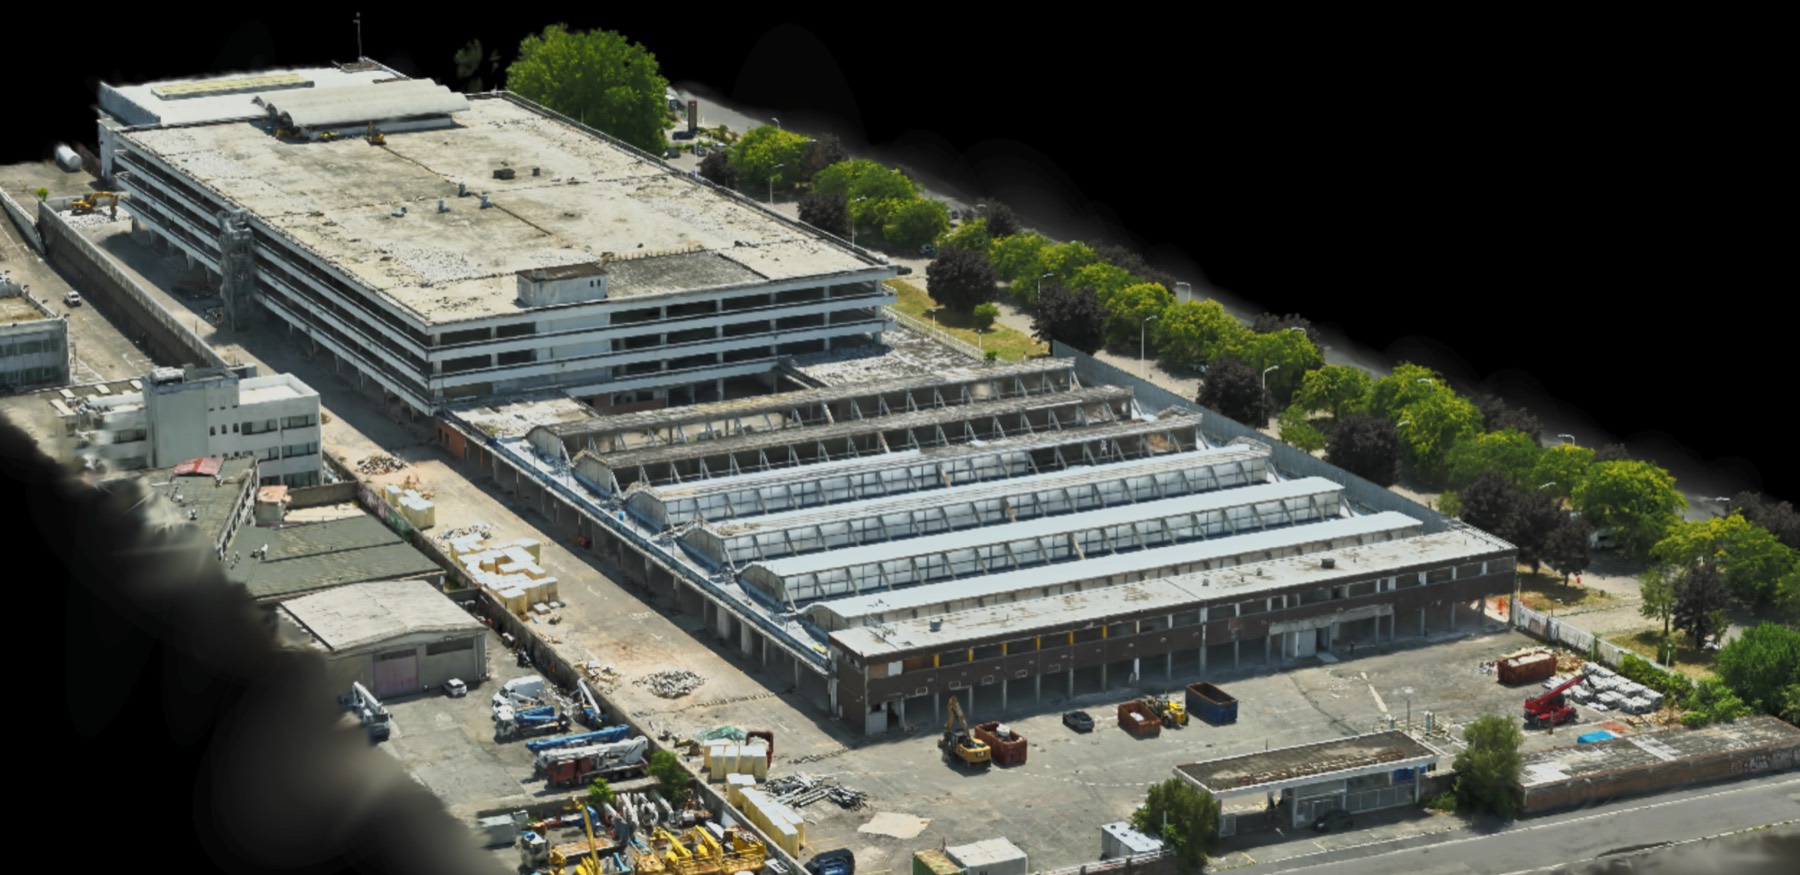
Cantiere Milano, nuova sede Autotorino. Ogni cifra è ripresa dal certificato di collaudo, non dalla scheda tecnica del sensore.
Ottantamila metri quadri di cantiere in demolizione, acquisiti senza interrompere le lavorazioni e senza chiudere aree. Il risultato non resta in uno studio: un link, nessun plugin, e committenza, impresa esecutrice e amministrazione vedono lo stesso stato di fatto che vedete voi.
Il modello fotorealistico non sostituisce la nuvola.
È il livello di comunicazione, non quello di misura: le quote si prendono sulla nuvola classificata, che è il dato collaudato.Modello 3D fotorealistico esplorabile dal browser, senza software aggiuntivo né installazioni.
Un solo indirizzo per committenza, impresa e amministrazione: lo stesso stato di fatto per tutti.
Il livello di misura è la nuvola classificata e collaudata, non la mesh testurizzata.
Il cantiere è già lì. Il rilievo lo rende un modello che passa il collaudo.
Ogni fase ha un suo output consegnabile: sapete che cosa avete in mano alla fine di ciascuna, e dove si ferma la campagna se decidete di fermarla.
Accessi, ostacoli, vincoli di volo e tolleranza di capitolato.
Output: piano di rilievo.
Punti materializzati con GNSS RTK e stazione totale.
Output: inquadramento e checkpoint.
LiDAR aereo, presa RGB e SLAM portatile negli interni.
Output: dati grezzi georeferenziati.
Registrazione, filtraggio, classificazione e colorazione.
Output: nuvola classificata e ortofoto.
Confronto sui checkpoint esclusi, poi esportazione.
Output: certificato e pacchetto dati.
Le tolleranze non sono valori di scheda tecnica: sono le voci che finiscono in offerta e che il certificato di collaudo riprende una per una, con il metodo con cui sono state misurate. Il pacchetto dati, poi, si apre con il software che avete già installato: nessun formato proprietario, nessun visualizzatore da comprare.
| Voce | Come viene dichiarata |
|---|---|
| Inquadramento | Rete di appoggio GNSS RTK su punti noti, con sistema di riferimento concordato con lo studio prima dell’acquisizione. |
| Densità nuvola | Conteggio punti/m² su campione rappresentativo, dichiarato in offerta commessa per commessa. |
| Certificato di collaudo | Residui su ogni checkpoint escluso, con firma di ingegnere abilitato iscritto all’albo. |
Sistema di riferimento e unità di misura si concordano prima dell’acquisizione, non dopo. Rimetterli a posto a valle significa rifare l’orientamento del blocco, e con esso il collaudo.
| Formato | Software | Contenuto |
|---|---|---|
| LAS / LAZ | Recap, CloudCompare, Civil 3D | Nuvola classificata in coordinate assolute |
| RCP / RCS | AutoCAD, Revit, Navisworks | Nuvola indicizzata, pronta per lo snap |
| DWG / DXF | AutoCAD, BricsCAD | Planimetrie, sezioni e profili quotati |
| IFC | Revit, Archicad, Tekla, Solibri | Modello parametrico scan-to-BIM — servizio separato, sul vostro template |
| GeoTIFF | QGIS, Civil 3D, AutoCAD Map | Ortofoto georeferenziata, GSD 0,5 cm/px |
| PDF 3D | Acrobat Reader | Consultazione senza software tecnico |
| Web viewer | Browser, nessuna installazione | Modello navigabile e interrogabile via link |
Il modello parametrico è un servizio a sé. Lo scan-to-BIM in IFC si quota a parte e si costruisce sul vostro template: non lo consegniamo come sottoprodotto della nuvola, perché non lo è.
Se la tua domanda non è qui, scrivici: rispondiamo noi, non un modulo.
Il cantiere è già lì. Il rilievo lo rende una misura, e la misura passa un collaudo.
Un incontro tecnico di 30 minuti: mostriamo il flusso completo su un caso reale, dal sopralluogo al certificato di collaudo, e individuiamo insieme un cantiere pilota. Risposta entro 24 ore.